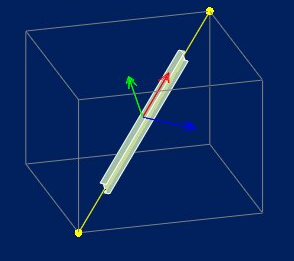

- Système de coordonnées général
- Système de coordonnées
- Système de coordonnées utilisateur
- Système de coordonnées d’élément.
Le système de coordonnées d’élément sert uniquement aux tâches propres à l’élément, comme l’affectation de charges ou l’affichage des résultats d’analyse. Les trois autres systèmes s’utilisent pour les commandes de création et de modification.
Un seul des trois systèmes de coordonnées peut être actif à la fois. Le système de coordonnées actif est appelé le Plan de travail actif. C’est le plan XY du système de coordonnées actif. Le plan de travail actif (ou système de coordonnées actif) peut basculer à tout moment entre le système général, le système de vue et le système utilisateur. À la création d’un nouveau projet, le plan de travail actif est réglé sur le système de coordonnées général.
 Si les utilisateurs souhaitent configurer le plan de travail avec une vue différente, veuillez vous reporter à Configuration du plan de travail.
Le plan de travail s’affiche sous la forme d’une paire d’axes, les axes X et Y du système de coordonnées actuellement actif (plan de travail actif) :
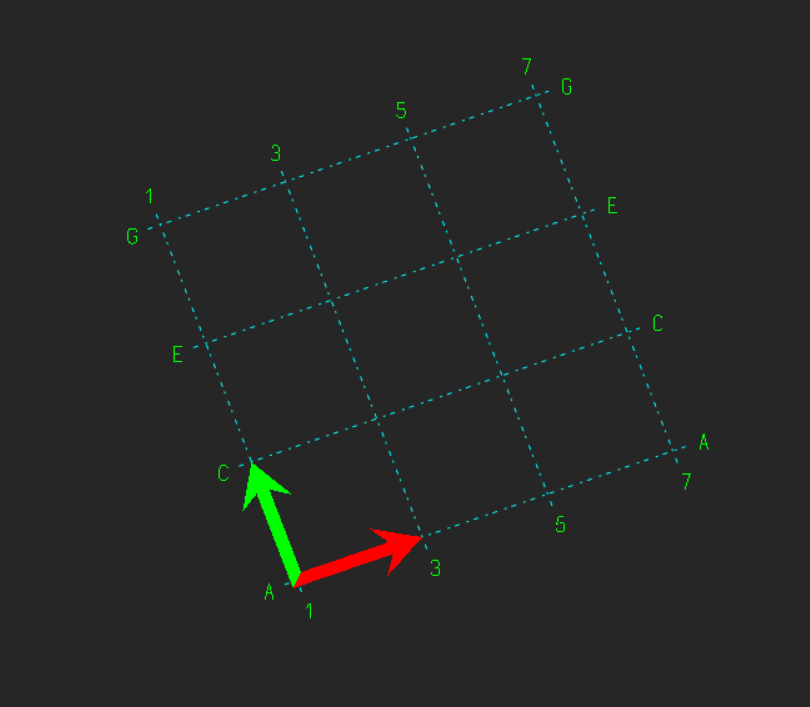
La flèche rouge indique l’axe X et la flèche verte indique l’axe Y.

En général, toutes les commandes de création d’éléments et de modification (copier, déplacer, pivoter, etc.) s’exécutent dans le plan de travail actif.
 Système de coordonnées général (WCS)
Le système de coordonnées global est appelé Système de coordonnées général. Il n’existe qu’un seul Système de coordonnées général et il ne peut pas être modifié.
Système de coordonnées de vue (VCS)
Chaque fenêtre de vue possède son propre système de coordonnées local. Le système de coordonnées des vues créées avec Créer une vue 3D globale est identique au Système de coordonnées général.
Système de coordonnées utilisateur (UCS)
En plus du WCS et du VCS, les utilisateurs peuvent définir un système de coordonnées indépendant des vues ou du WCS. Il est appelé Système de coordonnées utilisateur. L’utilisateur ne peut pas créer plusieurs systèmes de coordonnées définis par l’utilisateur à la fois. Autrement dit, lorsque l’utilisateur crée un autre système de coordonnées défini par l’utilisateur, le précédent est remplacé par le nouveau.
Système de coordonnées d’élément
Chaque élément (barre) possède son propre système de coordonnées d’élément. Ce système est un système cartésien direct doté d’une orientation par défaut. Il sert à définir les relâchements d’extrémité des éléments filaires ou à visualiser les efforts dans l’élément. Les axes du système de coordonnées d’élément sont notés 1, 2 et 3.
Système de coordonnées local de l’élément filaire
L’axe local 1 est dirigé le long de la ligne reliant le nœud de départ au nœud d’arrivée. Le sens positif de l’axe 1 va du nœud de départ vers le nœud d’arrivée. Les deux autres axes se situent dans le plan perpendiculaire à l’axe 1 et sont orientés selon un angle spécifié, appelé angle de rotation. L’angle de rotation est défini par rapport à l’orientation par défaut de l’élément filaire.
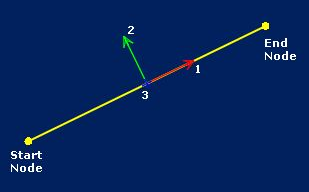
Orientation par défaut du système de coordonnées local :