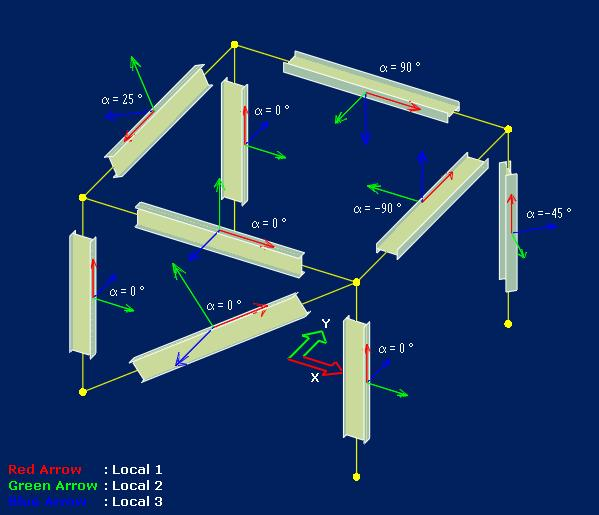

Le système de coordonnées local de l’élément barre est défini en deux étapes. Il est d’abord formé selon les règles d’orientation par défaut. Il est ensuite tourné autour de l’axe local 1 selon l’angle de rotation, si celui-ci est précisé.
Orientation par défaut du système de coordonnées local de l’élément barre
-
L’axe local 1 de l’élément suit l’axe axial de l’élément. Son origine se trouve au nœud de départ.
L’axe local 2 est orienté comme suit :
- L’axe local 2 se trouve dans le plan formé par l’axe local 1 et l’axe Z global, sauf si l’élément (axe local 1) est parallèle à l’axe Z global.
- L’axe local 2 est orienté selon l’axe X positif si l’axe local 1 est parallèle à l’axe Z global dans le sens positif.
- L’axe local 2 est orienté selon l’axe X négatif si l’axe local 1 est parallèle à l’axe Z global dans le sens négatif.
- L’axe local 2 se trouve dans le plan formé par l’axe local 1 et l’axe Z global, sauf si l’élément (axe local 1) est parallèle à l’axe Z global.
- Enfin, l’axe local 3 est déterminé par le produit vectoriel de l’axe local 1 et de l’axe local 2.
|
La procédure mathématique permettant de former les axes locaux de l’élément barre selon la règle d’orientation par défaut est résumée ci-dessous :
|
Angle de rotation
Les orientations des éléments barres qui diffèrent de l’orientation par défaut sont définies à l’aide de l’angle de rotation de l’élément. Cet angle correspond à la rotation des axes locaux 2 et 3 autour de l’axe local 1.

Le sens de rotation suit la règle de la main droite. Autrement dit, si vous recourbez la main autour de l’axe local 1 en pointant le pouce vers le sens positif de cet axe, le sens de courbure des doigts indique le sens de rotation.
Les figures suivantes présentent des éléments barres avec différents angles de rotation et différentes orientations selon la règle d’orientation par défaut.